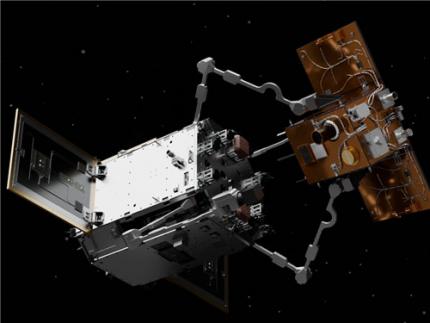
< 능동제어위성 주요임무 >
영화 ‘승리호’ 속 우주쓰레기 청소선처럼, 지구 궤도에 남겨진 위성을 직접 붙잡아 제거하는 기술이 현실에 한 걸음 다가섰다. 우리 대학 인공위성연구소가 개발 중인 우주물체 능동제어위성이 본격적인 조립을 앞두고 준비상태 점검을 마쳤다.
우리 대학은 10월 26일(월) 인공위성연구소에서 우주쓰레기 제거 임무를 수행할 우주물체 능동제어위성(Active Debris Removal Satellite, ADR-SAT)의 시스템통합준비검토회의를 개최했다고 밝혔다.
시스템통합준비검토회의(System Integration Readiness Review, S-IRR)는 위성을 구성하는 부품과 장치를 하나의 시스템으로 조립하기에 앞서 준비상태를 확인하는 개발 단계다. 각 하위 시스템은 물론, 조립에 필요한 계획과 절차, 시설 및 장비 등이 적절하게 갖춰졌는지 종합적으로 점검한다.
이번 회의에서는 산학연 전문가로 구성된 외부 위원들이 하위 시스템의 준비상태와 통합 과정에서 발생할 수 있는 기술적 위험을 검토하고, 시스템 통합 착수 가능 여부를 판단했다. 검토 결과에 따라 인공위성연구소는 오는 11월부터 실제 우주로 발사할 비행모델(Flight Model, FM)의 조립에 본격 착수하기로 했다.
최근 전 세계적으로 위성 발사가 늘어나면서 지구 궤도에 남는 우주쓰레기도 증가하고 있다. 우주쓰레기는 임무가 끝난 위성이나 발사체 잔해, 충돌·폭발로 발생한 파편 등 기능을 잃은 인공물체를 뜻한다. 궤도에서 빠르게 이동하는 이들 물체는 운영 중인 위성의 안전을 위협한다.
인공위성연구소가 개발하는 능동제어위성은 임무가 종료된 위성을 찾아 접근한 뒤 로봇팔과 집게 장치로 포획하는 임무를 수행한다. 이후 포획한 위성의 고도를 낮추고 대기권 재진입을 유도해 소멸시키는 기술을 우주에서 실증할 계획이다. 이를 위해서는 목표물의 위치와 움직임을 정밀하게 파악하고, 충돌 없이 접근해 안정적으로 붙잡는 고난도 기술이 필요하다.
< (왼쪽 상단부터 시계방향으로) 우주물체 능동제어위성 형상, 목표물 접근 장면 예시, 목표물 포획 장면 예시2, 목표물 포획 장면 예시1 >
이번 개발은 우주쓰레기를 직접 포획·제거하는 핵심기술을 국내 기술로 확보하고, 우리 위성의 안전을 지키기 위한 우주 위험 대응 역량을 높인다는 데 의미가 있다.
능동제어위성은 2027년 누리호 6차 발사에 탑재돼 우주 궤도에 오른 뒤, 국내 최초의 우주쓰레기 제거 실증 임무에 도전할 예정이다.
한편, 이번 개발은 우주항공청이 추진하는 ‘우주물체 능동제어 선행기술 개발사업’의 일환으로, 우리 대학 인공위성연구소가 주관연구기관을 맡고 있다.
※ 관련 동영상 : https://www.korea.kr/multi/mediaNewsView.do?newsId=148974328&pWise=sub&pWiseSub=R1