엔비디아는 휴머노이드 로봇 참고 플랫폼과 로봇 학습·시뮬레이션 도구를 추가해 아이작 로봇 개발 플랫폼을 확대합니다. 이를 통해 개발자는 데이터 생성부터 실제 로봇 적용까지 이어지는 통합 환경을 이용할 수 있습니다.
보도자료 · 한국어 번역업로드
글자 크기
뉴스 요약:
NVIDIA 공식 소개 이미지 · 기사 관련 참고 이미지출처: 엔비디아 공식 보도자료 · NVIDIA
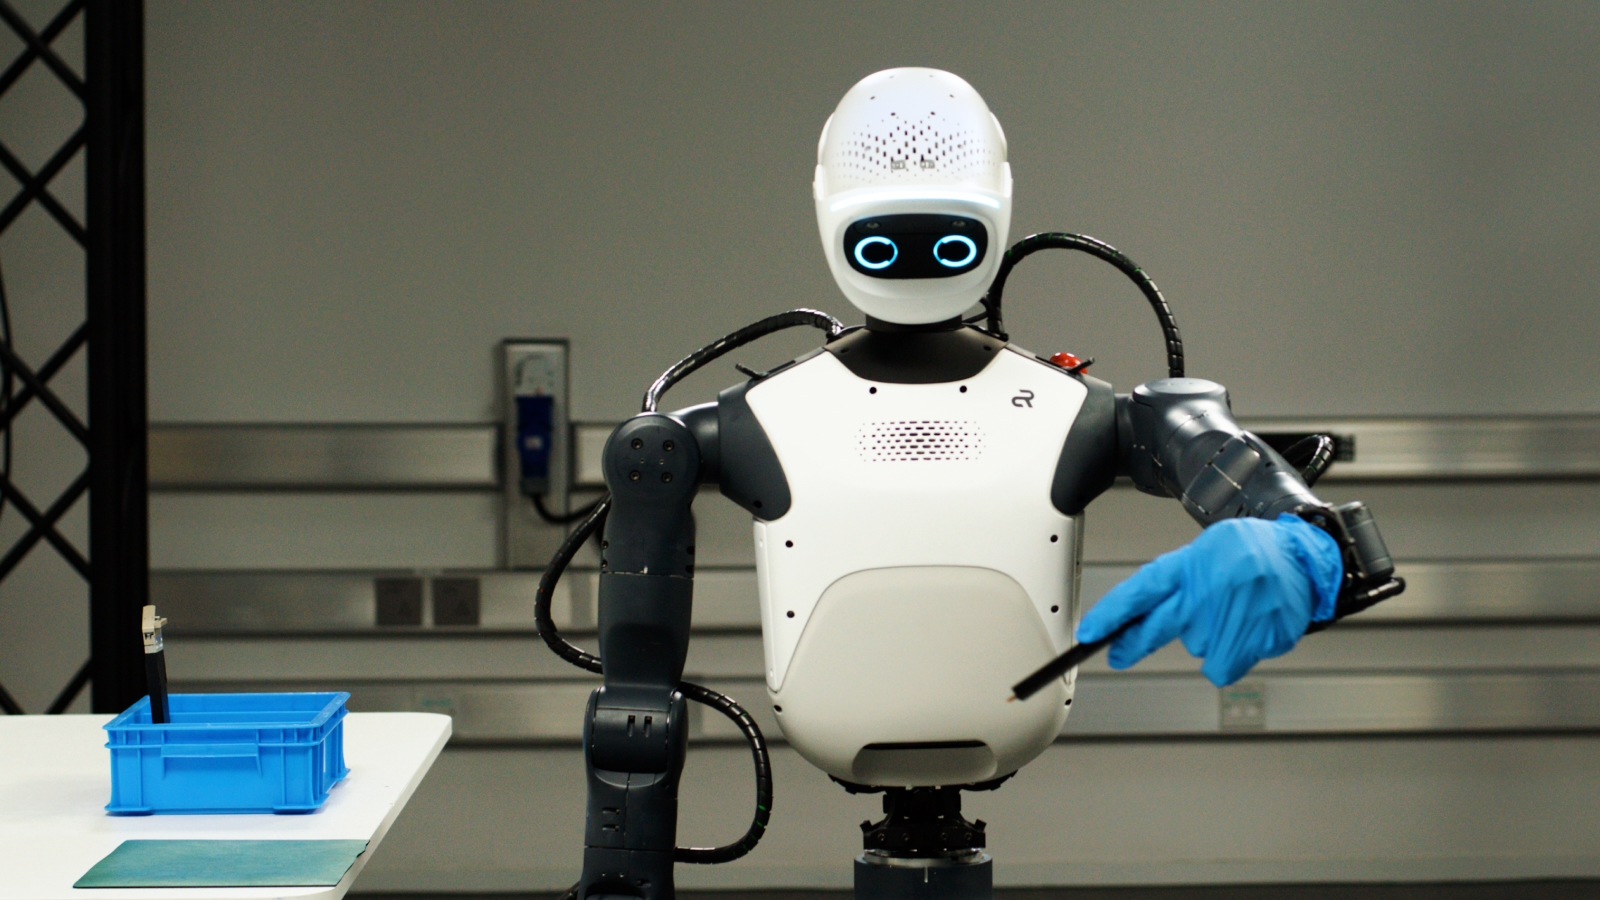
애질 로봇은 엔비디아 아이작 GR00T와 엔비디아 젯슨 토르를 기반으로 한 휴머노이드 참고 플랫폼 Agile ONE SN을 발표했습니다. 엔비디아 헤일로스 안전 시스템도 통합할 계획입니다. 이 플랫폼은 첨단 휴머노이드 개발과 검증을 위한 완성형 환경을 개발자와 연구자에게 제공합니다.
엔비디아 아이작 플랫폼에 새로운 아이작 OS 실행 환경, 로봇 학습을 위한 아이작 랩 3.0, 오픈소스 참고 작업 흐름이 추가됩니다. 이 작업 흐름은 ChatGPT Astra를 엔비디아 DGX Station의 엔비디아 아이작 및 코스모스와 결합해 로봇 데이터 생성, 학습, 평가를 가속합니다.
ABB 로보틱스, 플렉시온, 헥사곤 로보틱스, 휴머노이드, 쿠카, 뉴라 로보틱스, 세리액트, 유니버설 로봇 등 유럽 로봇 산업의 주요 기업들이 엔비디아의 개방형 로봇 플랫폼을 기반으로 자율 로봇 시스템을 개발하고 있습니다.
베를린 GTC—엔비디아는 오늘 개방형 로봇 개발 플랫폼인 엔비디아 아이작™을 대폭 확대한다고 발표했습니다. 휴머노이드 참고 플랫폼, 데이터셋, 실행 환경을 추가하고 로봇 학습 프레임워크도 업데이트합니다.
이 기술들을 함께 활용하면 개발자가 데이터 준비부터 실제 적용까지 이어지는 통합 과정을 이용할 수 있습니다. 이를 통해 범용 로봇을 더 빠르게 현실 세계에 적용할 수 있습니다.
엔비디아 창립자 겸 CEO인 젠슨 황은 “범용 로봇 기술은 놀라운 속도로 발전하고 있습니다. 로봇 분야의 챗GPT 순간이 빠르게 다가오고 있습니다”라고 말했습니다. 이어 “풀스택 개방형 로봇 플랫폼인 엔비디아 아이작을 통해 개발자에게 모델, 데이터, 시뮬레이션 도구, 컴퓨팅 시스템을 제공하고 있습니다. 이를 바탕으로 물리적 AI를 세계 주요 산업에 적용할 수 있습니다”라고 말했습니다.
Agile ONE SN—첨단 휴머노이드 연구용 참고 플랫폼
애질 로봇은 엔비디아 아이작 GR00T가 미리 구성되어 있고 엔비디아 젯슨 토르™ 엣지 AI 플랫폼으로 구동되는 풀스택 참고 휴머노이드 Agile ONE SN을 발표했습니다.
로봇 연구자와 개발자는 로봇 기술을 개발 단계에서 실제 환경으로 옮기는 데 필요한 시뮬레이션, 학습, 배포 도구를 각각 통합하는 데 어려움을 겪곤 합니다. Agile ONE SN은 이러한 도구와 작업 과정을 하나의 플랫폼으로 통합해 준비 시간을 몇 주에서 며칠로 줄입니다.
Agile ONE SN의 주요 특징:
키 1.40미터(4.59피트), 무게 40킬로그램(88파운드)의 Agile ONE S 휴머노이드 몸체를 갖췄습니다. 자유도는 31이며, 각 팔은 3킬로그램의 물체를 들 수 있습니다.
손가락이 다섯 개인 WUJI Hand 2 손 두 개를 갖췄습니다. 각 손은 20 자유도를 제공하며, 1kHz 힘 제어와 촉각 감지 기능을 통해 정교한 조작을 지원합니다.
탑재형 컴퓨팅 장치로 엔비디아 젯슨 토르를 사용합니다. 컴퓨팅 성능은 FP4 기준 2,070테라플롭스이며, 온보드 추론과 실시간 제어를 위한 통합 메모리 128GB를 제공합니다.
머리와 손목의 카메라, 라이다 센서, 관성 측정 장치 등 다양한 감지 장치를 갖췄습니다. 이를 통해 로봇이 주변을 인식하고 상호작용하도록 지원합니다.
엔비디아 아이작 GR00T 플랫폼을 탑재합니다. 여기에는 GR00T 기반 모델, 데이터 수집부터 배포까지 이어지는 전체 작업 과정, 조화로운 움직임을 위한 전신 제어 기능이 포함됩니다.
안전 기능도 갖췄으며, 로봇에 적용하는 안전 프로토콜을 엔비디아 헤일로스 풀스택 로봇 안전 시스템과 통합할 계획입니다.
애질 로봇의 창립자 겸 CEO인 천자오펑은 “휴머노이드의 돌파구는 대규모로 유용하게 쓰이는 것입니다. 사람을 위해 설계된 다양한 환경에서 여러 기술을 배우고 활용하는 적응형 기계 하나를 만드는 것입니다”라고 말했습니다. 이어 “오늘 애질 로봇은 엔비디아 아이작 GR00T를 기반으로 하고 젯슨 토르로 구동되는 풀스택 개방형 참고 휴머노이드 Agile ONE SN을 선보였습니다. 개발자는 이 즉시 사용 가능한 시스템으로 휴머노이드를 실제 업무에 투입하는 데 필요한 기능을 만들고 학습시키며 검증할 수 있습니다”라고 말했습니다.
Agile ONE SN은 2027년 초 출시될 예정입니다. 첨단 휴머노이드 연구와 개발을 위해 설계됐으며, 스탠퍼드 대학교와 ETH 취리히 등 주요 기관이 관심을 보이고 있습니다.
로봇 학습을 앞당기는 새로운 엔비디아 기술—데이터부터 실제 적용까지
새로운 엔비디아 기술은 개발자가 학습 데이터를 만들고 로봇 학습을 확대하며 시뮬레이션 환경을 구축하고 로봇 애플리케이션을 배포하도록 지원합니다. 이를 통해 해결책을 마련하는 데 걸리는 시간을 줄입니다.
SimReady Central Library에는 시뮬레이션에 바로 사용할 수 있는 로봇 및 공장 관련 자산이 2,000개 넘게 포함되어 있습니다. Human 1M Dataset에는 다양한 사람의 활동, 동기화된 3개 시점의 동영상, 3D 손 추적 데이터가 담겨 있습니다. 두 자료 모두 허깅페이스에서 제공되며, Human 1M Dataset 전체는 Cosmos Coalition 파트너가 이용할 수 있습니다.
엔비디아 아이작 랩 3.0을 정식으로 이용할 수 있습니다. 이 오픈소스 학습 프레임워크는 에이전트 기반 작업을 지원하며, 여러 GPU를 사용하는 작업 흐름과 뉴턴 및 엔비디아 피직스™를 비롯한 물리 엔진을 활용해 데스크톱부터 데이터센터까지 로봇 정책을 학습하고 개선합니다.
엔비디아 아이작 OS는 엔비디아 홀로스캔을 기반으로 만든 오픈소스 실행 환경입니다. AI, 센서, 제어 장치, 로봇 하드웨어를 연결해 시뮬레이션부터 실제 로봇까지 일관되고 실시간에 가까운 성능을 제공합니다.
엔비디아는 개발자가 엔비디아 DGX Station™에서 사용할 수 있는 오픈소스 참고 작업 흐름 세 가지를 공개합니다. 이 작업 흐름은 강화 학습으로 GR00T 1.7 모델을 개선하고, 엔비디아 아이작 랩에서 정교한 조작 기술을 학습하며, ChatGPT Astra를 사용해 엔비디아 코스모스™ 세계 모델을 추가 학습시켜 합성 데이터를 생성하도록 지원합니다.
엔비디아 헤일로스는 엔비디아 IGX 토르™를 기반으로 한 풀스택 안전 플랫폼입니다. 자율주행차와 로봇이 개발 단계에서 더 안전하게 실제 환경에 대규모로 적용되도록 지원합니다.
DGX Station에서 실행되는 엔비디아 오픈소스 로봇 학습 참고 작업 흐름은 1X, 애질 로봇, 휴머노이드, 메이븐 로보틱스, 멘티, 마이크로AGI, 로다, 세리액트, 스킬드 AI의 솔루션으로 지원됩니다.
로봇 파트너들은 안전 설계에 엔비디아 헤일로스를 통합하고 있습니다. 애질 로봇, 어질리티, 덱소리, FORT 로보틱스, 키온은 창고 로봇의 안전을 위해 이를 도입하고 있습니다. SICK은 산업용 로봇이 고정된 작업 구역을 벗어나 상황 변화에 대응할 수 있도록 동적 안전 기능을 개선하기 위해 헤일로스를 평가하고 있습니다.
어드밴텍과 넥스코봇은 엔비디아 IGX 기반 산업용 컴퓨팅 플랫폼을 개발하고 있습니다. 레이놀즈 앤 무어, 액센츄어, TÜV SÜD는 산업용 물리적 AI를 안전하게 배포하기 위한 인증 절차를 앞당기고 있습니다.
유럽 로봇 업계 선도 기업, 엔비디아 개방형 기술 활용
ABB 로보틱스는 엔비디아 옴니버스™ 라이브러리를 로봇스튜디오 하이퍼리얼리티와 통합하고 있습니다. 이를 통해 여러 산업 분야에서 로봇 시스템을 설치하기 전에 시뮬레이션하고 가상으로 시운전할 수 있습니다. 쿠카 그룹은 비주얼 컴포넌츠 팩토리렌즈에 옴니버스 라이브러리를 사용해 공장 시뮬레이션 작업에 실시간 렌더링을 추가하고 있습니다. 세리액트는 아이작 GR00T와 코스모스 트랜스퍼를 사용해 자사의 물품 처리용 코텍스 플랫폼을 학습시키고 추가 학습하고 있습니다. 이 플랫폼은 유니버설 로봇의 산업용 로봇 팔에서 실행됩니다.
휴머노이드는 젯슨 토르, 홀로스캔 센서 브리지, 헤일로스, 엔비디아 아이작 OS를 활용해 산업 현장 시험에 앞서 로봇 동작을 개발하고 검증하고 있습니다. 헥사곤 로보틱스는 원격 조작 동영상, 위치 파악, 지도 작성, 물체 자세 감지 등 AEON의 인식 기능을 개발하고 있습니다. 베어 로보틱스는 KR1의 인식과 모델 실행을 가속하고 있으며, 코스모스-2를 통해 아이작 GR00T를 추가 학습시켜 창고, 반품 처리, 산업 작업 흐름에 활용하고 있습니다.
도요타 머티리얼 핸들링 유럽과 소프트서브는 옴니버스와 엔비디아 아이작 심™ 프레임워크를 사용해 자율 물류 처리 솔루션을 개발하고 있습니다. 이를 통해 배포 시간을 최대 50% 줄입니다. 이디얼웍스는 엔비디아의 공개 모델과 젯슨을 활용해 공장 내 자율 이동 로봇의 메모리 기능을 개발하고 있습니다. 아날로그 디바이시스(ADI)는 엔비디아 젯슨 AGX 오린™과 cuVSLAM 라이브러리를 사용해 자율 이동 로봇을 만들고 있습니다.
허깅페이스와 폴런 로보틱스는 엔비디아 아이작 랩, 아이작 심, 뉴턴을 사용해 마이크로덕을 개발하고 있습니다. 마이크로덕은 개발자와 학생이 새로운 물리적 동작을 학습하고 수정하며 공유하도록 돕기 위해 설계된 소형 오픈소스 로봇입니다. 프랑카 로보틱스는 엔비디아 NIM™ 마이크로서비스와 아이작 심을 활용해 자연어 요청을 프랑카 FR3 Duo 로봇 시스템의 동작으로 바꾸고 있습니다. 벨보이는 젯슨과 GR00T를 사용해 자사의 물리적 AI 인프라를 기반으로 만든 첫 로봇 동료 빌리를 구동합니다. 빌리는 메리어트, 힐튼, IHG, OYO가 운영하는 호텔에 이미 배치됐습니다.
플렉시온은 아이작 랩과 뉴턴을 사용해 자사의 통합 로봇 지능 모델인 리플렉트의 학습 규모를 키우고 있습니다. 리플렉트는 여러 로봇 몸체에서 복잡한 조작을 수행하기 위해 추론과 전신 움직임을 결합합니다. 셰플러는 뉴턴의 독점적인 핵심 구성 요소로 액추에이터 기술을 제공하고 있습니다. 이를 통해 엔비디아 아이작 랩과 아이작 심을 활용한 휴머노이드 개발을 앞당기는 데 기여합니다.
뉴라 로보틱스는 아이작 심과 아이작 랩을 사용해 뉴런 AI의 합성 학습 데이터를 만들고 시뮬레이션 환경에서 로봇 기술을 학습시키고 있습니다. 뉴런 AI는 여러 종류의 정보를 처리하는 기반 모델입니다.
황의 GTC 베를린 기조연설을 시청하고 관련 세션을 살펴보세요.
영어 원문
NVIDIA Advances Isaac Platform for General-Purpose Robotics With New Reference Humanoid, Frameworks, Simulation Pipelines and Data
News Summary:
Agile Robots announces Agile ONE SN, a humanoid reference platform built on NVIDIA Isaac GR00T and NVIDIA Jetson Thor with planned integration of the NVIDIA Halos safety stack, giving developers and researchers a complete platform for frontier humanoid development and validation.
NVIDIA Isaac platform adds new Isaac OS runtime, Isaac Lab 3.0 for robot learning and open source reference workflows that combine ChatGPT Astra with NVIDIA Isaac and Cosmos on NVIDIA DGX Station to accelerate robot data generation, training and evaluation.
Europe’s robotics ecosystem, including leaders like ABB Robotics, Flexion, Hexagon Robotics, Humanoid, KUKA, NEURA Robotics, Sereact and Universal Robots, is building on NVIDIA’s open robotics platform to advance autonomous robotic systems.
GTC Berlin—NVIDIA today announced a major expansion of the NVIDIA Isaac™ open robotics development platform, adding a reference humanoid, datasets and runtime, along with updates to its robot learning framework.
Together, these technologies give developers an integrated path from data to deployment to bring general-purpose robots to the real-world faster.
“General-purpose robotics is advancing at extraordinary speed — the ChatGPT moment for robotics is fast approaching,” said Jensen Huang, founder and CEO of NVIDIA. “With NVIDIA Isaac, our full-stack open robotics platform, we are giving developers the models, data, simulation tools and computing systems to bring physical AI to the world’s largest industries.”
Agile ONE SN — A Frontier Humanoid Reference Platform for Research
Agile Robots announced Agile ONE SN, a full-stack reference humanoid preconfigured with NVIDIA Isaac GR00T and powered by the NVIDIA Jetson Thor™ edge AI platform.
Robotics researchers and developers often struggle to integrate the separate simulation, training and deployment tools needed to take robot skills from development to the physical world. Agile ONE SN unifies these tools and workflows on a single platform, cutting setup time from weeks to days.
Agile ONE SN features:
Agile ONE S humanoid body, standing 1.40 meters (4.59 feet tall) and weighing 40 kilograms (88 pounds), with 31 degrees of freedom and a 3-kilogram payload per arm.
Dual WUJI Hand 2 five-finger hands, each offering 20 degrees of freedom, 1kHz force control and tactile sensing for dexterous manipulation
NVIDIA Jetson Thor onboard compute, delivering 2,070 FP4 teraflops of compute and 128GB of unified memory for onboard reasoning and real-time control.
Multimodal sensing, including head and wrist cameras, lidar sensors and inertial measurement units to help the robot perceive and interact with its surroundings.
NVIDIA Isaac GR00T platform, which comprises the GR00T foundation model, a full workflow from data capture to deployment and whole-body control for coordinated movement.
Safety capabilities, with planned integration of on-robot safety protocols with the NVIDIA Halos full-stack safety system for robotics.
“The breakthrough for humanoids is usefulness at scale: one adaptable machine that learns many skills and works across environments built for people,” said Zhaopeng Chen, founder and CEO of Agile Robots. “Today, Agile Robots introduced Agile ONE SN, a full-stack, open reference humanoid built on NVIDIA Isaac GR00T, powered by Jetson Thor, giving developers a ready system to create, train and validate the capabilities needed to put humanoids to work.”
Scheduled to be available in early 2027, Agile ONE SN is designed to advance frontier humanoid research and development, with interest from leading institutions such as Stanford University and ETH Zurich.
New NVIDIA Technology Accelerate Robot Learning — From Data to Deployment
New NVIDIA technologies help developers generate training data, scale robot learning, build simulation environments and deploy robot applications, reducing time to solution.
SimReady Central Library offers more than 2,000 simulation-ready robotics and factory assets, while the Human 1M Dataset includes diverse human activities, synchronized three-view video and 3D hand tracking. Both are available on Hugging Face, with the full Human 1M Dataset accessible to Cosmos Coalition partners.
NVIDIA Isaac Lab 3.0 is now generally available, providing an open source, agent-ready learning framework training and refining robot policies from desktop to data center using multi-GPU workflows and physics engines including Newton and NVIDIA PhysX™.
NVIDIA Isaac OS, an open source runtime framework built on NVIDIA Holoscan, connects AI, sensors, controls and robot hardware for deterministic, real-time performance from simulation to physical robots.
NVIDIA is releasing three open source reference workflows for NVIDIA DGX Station™ that help developers refine GR00T 1.7 models with reinforcement learning, train dexterous manipulation skills in NVIDIA Isaac Lab and post-train NVIDIA Cosmos™ world models for synthetic data generation using ChatGPT Astra.
NVIDIA Halos provides a full-stack safety platform built on NVIDIA IGX Thor™ to help move autonomous vehicles and robots from development to safer real-world deployment at scale.
SimReady Central Library on Hugging Face includes simulation-ready assets from Comau, FANUC, ForgeCAD, Franka Robotics, LG Electronics, Palatial, Robotiq, Standard Bots, Universal Robots and Vertiv.
NVIDIA’s open source robot learning reference workflows running on DGX Station will be supported by solutions from 1X, Agile Robots, Humanoid, Maven Robotics, Mentee, MicroAGI, Rhoda, Sereact and Skild AI.
Robotics partners are integrating NVIDIA Halos within their safety architectures, including Agile Robots, Agility, Dexory, FORT Robotics and KION for warehouse robot safety. SICK is evaluating Halos to advance dynamic safety for industrial robots, helping them respond to changing conditions beyond fixed zones.
Advantech and NexCOBOT are developing NVIDIA IGX-based industrial computing platforms, while Reynolds & Moore, Accenture and TÜV SÜD are accelerating the certification process for the safe deployment of industrial physical AI.
European Robotics Leaders Build on NVIDIA Open Technologies
ABB Robotics is integrating NVIDIA Omniverse™ libraries with RobotStudio HyperReality to simulate and virtually commission robotic systems before installation across a wide range of industries. KUKA Group is using Omniverse libraries in its Visual Components FactoryLens to add real-time rendering for factory simulation workflows. Sereact is using Isaac GR00T with Cosmos Transfer to train and post-train its Cortex platform for goods handling, running on Universal Robots industrial robot arms.
Using Jetson Thor, Holoscan Sensor Bridge, Halos and NVIDIA Isaac OS, Humanoid is developing and validating robot behaviors before industrial pilots, Hexagon Robotics is building AEON perception capabilities including teleoperation video, localization, mapping and object pose detection, and Bear Robotics is accelerating KR1 perception and model execution while post-training Isaac GR00T through Kino-2 for warehouse, returns and industrial workflows.
Toyota Material Handling Europe and SoftServe use Omniverse and the NVIDIA Isaac Sim™ framework to develop autonomous material-handling solutions, reducing deployment time by up to 50%. Idealworks is using NVIDIA open models and Jetson to develop memory capabilities for autonomous mobile robots in factories. Analog Devices Inc. (ADI) is using NVIDIA Jetson AGX Orin™ and the cuVSLAM library to build autonomous mobile robots.
Hugging Face and Pollen Robotics are using NVIDIA Isaac Lab, Isaac Sim and Newton to build Microduck, a small, open source robot designed to help developers and students train, modify and share new physical behaviors. Franka Robotics is using NVIDIA NIM™ microservices and Isaac Sim to turn natural-language requests into actions on its Franka FR3 Duo robot system. Bellboy is using Jetson and GR00T to power Billie, its first robot teammate built on Bellboy’s physical AI infrastructure, already deployed at hotels operated by Marriott, Hilton, IHG and OYO.
Flexion is using Isaac Lab and Newton to scale learning for Reflect, its unified robot intelligence model combining reasoning and whole-body movement for complex manipulation across robot bodies. Schaeffler is contributing its actuator technology as an exclusive foundational component for Newton, helping accelerate humanoid robot development with NVIDIA Isaac Lab and Isaac Sim.
NEURA Robotics is using Isaac Sim and Isaac Lab to generate synthetic training data and train robot skills in simulation for Neuron AI, its multimodal foundation model.
Watch the GTC Berlin keynote from Huang and explore sessions.